01 // 지금 쌓이는 데이터
플라이휠은 이미 돌기 시작했습니다
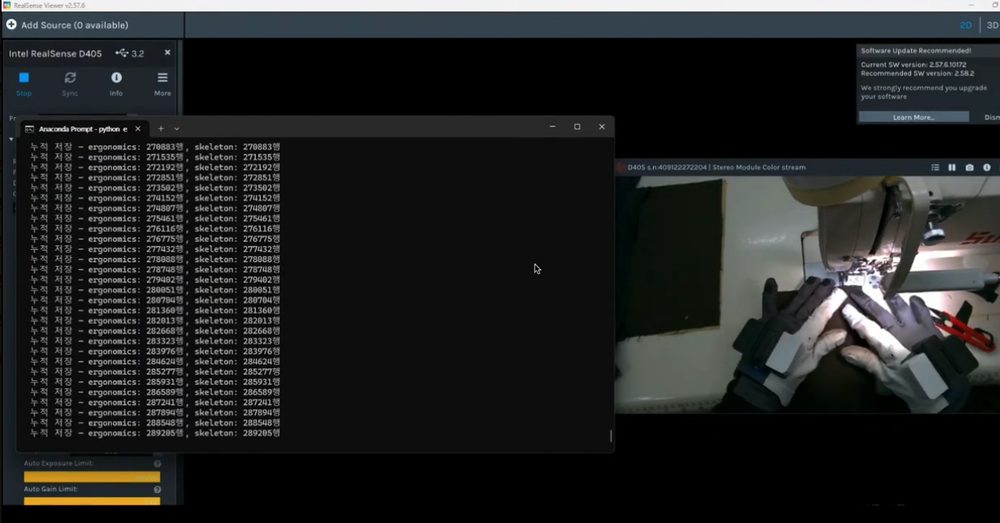
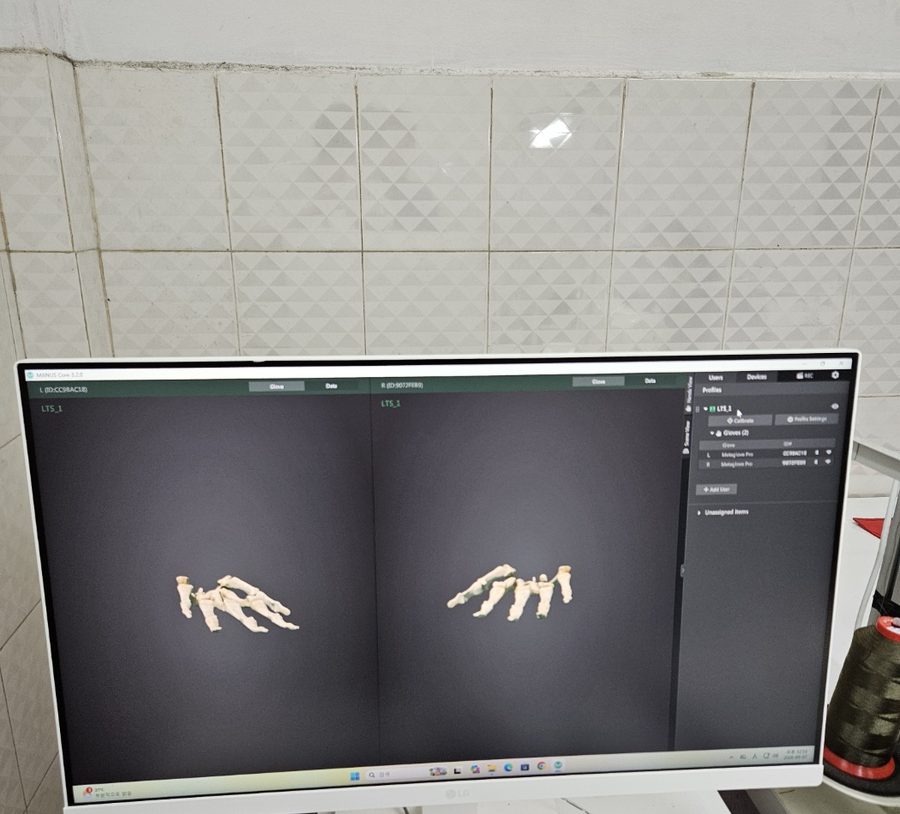
LTS VINA 공장의 데이터 스튜디오에서 숙련공이 장갑을 끼고 일하는 동작을 매일 수집하고 있습니다.
1,200명숙련공이 일하는 협력 공장LTS VINA, 데이터 독점 및 PoC 계약
8시간/일현장 수집 시간LTS VINA 현장 기준
289,205행누적 저장 기록수집 화면 캡처 시점의 로그 기준
02 // 네 단계
한 바퀴마다 모델이 좋아집니다
01 · COLLECT
수집
숙련공의 손동작, 손목 6자유도, 손목 카메라 영상을 동시에 기록합니다.
- 직선 봉제와 곡선 봉제를 공정별로 수집
- 봉제 수집 전용 장갑과 깊이 인식 카메라
수집 진행 중
02 · LEARN
학습
수집 데이터를 정제해 ACT 모방학습으로 봉제 특화 RFM을 학습하고, 시뮬레이션에서 먼저 검증합니다.
- Isaac Sim 기반 Sim-to-Real
- 액션 청킹으로 끊김 없는 동작
- 소재 8종 이상 대응을 목표로 일반화
목표 100ms 이하목표 85% 이상
03 · DEPLOY
배치
기존 재봉기 옆에 고정 셀로 장착합니다. 처음에는 Shadow Mode로 사람 작업을 관찰하며 판단만 비교합니다.
- 설비를 바꾸지 않는 장착형 RaaS
- ROS 기반 스택, 로봇팔·로봇손 벤더 독립
- LTS VINA 실공장 파일럿 진행 중
파일럿 진행 중
04 · UPDATE
업데이트
배치된 로봇이 모은 현장 데이터로 재학습하고, 개선된 모델을 모든 공장의 로봇에 동시에 반영합니다.
- 현장 실패 사례가 곧 다음 학습 데이터
- 공장이 늘수록 소재와 공정 다양성 증가
- 수집 주체가 사람에서 로봇으로 전환
2027 추가 PoC
03 // 수집 주체의 전환
사람이 시작하고, 로봇이 이어받습니다
초기에는 숙련공과 장갑이 데이터를 모으고, 로봇이 배치될수록 로봇이 현장에서 직접 데이터를 모읍니다. 수집 비용은 줄고 데이터는 늘어납니다.
수집 주체의 전환 방향을 보여주는 개념도이며, 실제 비율이 아닙니다.
04 // 왜 따라오기 어려운가
데이터, 원가, 현장이 함께 쌓입니다
DATA
현장 데이터 선점
LTS VINA와 데이터 독점 계약을 맺고, 실제 봉제 공장의 숙련공 데이터를 먼저 쌓고 있습니다.
COST
낮은 수집·제조 원가
액추에이터는 대량 조달해 원가를 낮추고, 차별화를 소프트웨어에 둡니다.
FIELD
배치가 곧 데이터
로봇 한 대가 늘 때마다 새 공정과 소재의 데이터가 들어와, 다음 공장의 도입 부담이 줄어듭니다.