네 가지 신호를 한 번에 봅니다
숙련공이 일하는 모습을 사진 한 장이 아니라 시간에 따른 네 가지 신호로 기록합니다.
손목 카메라로 원단과 바늘 주변을 깊이 정보와 함께 봅니다.
자체 수집 장갑으로 손가락 굴곡과 손 자세를 기록합니다.
서보 전류, 로드셀 등 작업대 쪽 신호로 힘을 간접적으로 읽습니다.
마커로 손목의 위치와 방향을 추적해 동작의 시간 흐름을 맞춥니다.
동작을 덩어리로 예측합니다
모방학습
숙련공의 시연 데이터를 보고 같은 판단과 동작을 따라 하도록 학습합니다. 규칙을 사람이 하나씩 짜지 않습니다.
액션 청킹
한 스텝씩이 아니라 몇 스텝 앞까지의 동작을 한 번에 예측해, 원단 위에서도 동작이 끊기지 않고 부드럽습니다.
소재 일반화
한 가지 원단에 맞춘 값이 아니라, 여러 소재에서 통하는 일반 모델을 목표로 합니다.
현장에서 검증하며 키웁니다
시뮬레이션에서 먼저 검증하고, 실제 라인에서는 사람이 작업하는 옆에서 모델의 판단을 비교한 뒤에 배치합니다.
숫자로 정한 개발 목표
위 수치는 개발 목표이며 달성 결과가 아닙니다.
기존 재봉기 위에 그대로
고정형 셀
이동하지 않는 고정형이라 하체와 배터리가 필요 없습니다. 기존 재봉기 옆에 장착합니다.
액추에이터 조달
액추에이터는 대량 조달로 원가를 낮추고, 차별화는 소프트웨어에 둡니다.
벤더 독립
전 스택을 ROS 기반으로 만들어 로봇팔과 로봇손 벤더를 바꿀 수 있습니다.
파일럿에서 현장 투입까지
실공장에서 로봇이 직선 봉제 동작까지 수행하는 것을 목표로 합니다.
성공률, 사이클, 불량률을 측정합니다.
곡선 봉제 동작 시연에 성공하는 것을 목표로 합니다.
같은 품목의 다른 공장으로 확산합니다.
봉제를 위해 직접 만든 데이터 수집 장갑
범용 장갑 대신, 봉제 동작과 원단 장력에 맞춰 설계한 모투스 자체 수집 장갑입니다.
1차 구현 완료 2026.10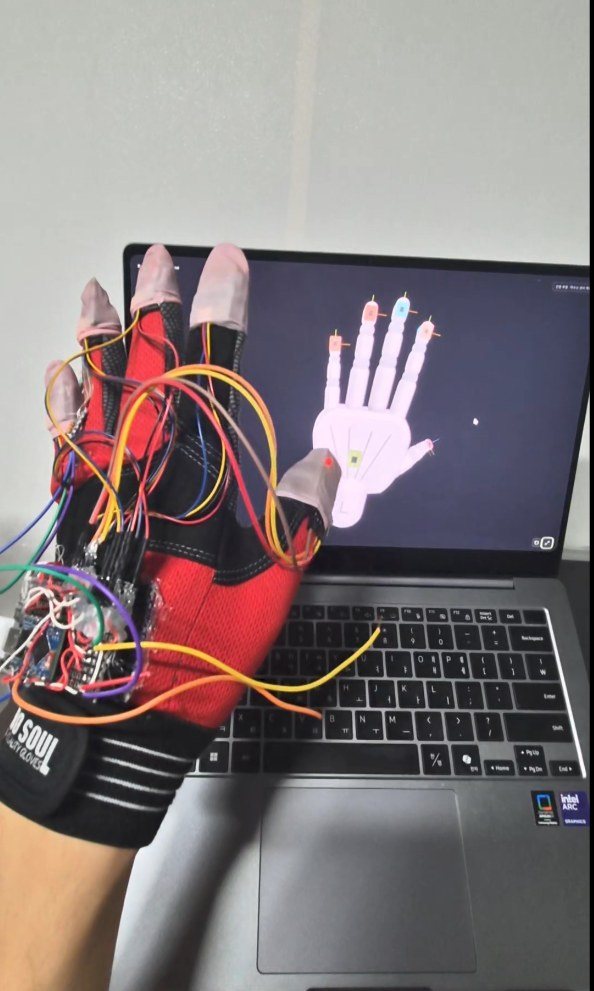
봉제 동작에 맞춰 설계했습니다
로봇을 학습시키려면 많은 숙련공의 손기술을 오래 모아야 합니다. 봉제에 맞지 않는 장갑은 필요한 정보를 놓칩니다.
봉제 동작에 맞춘 설계
원단을 잡고 밀고 당기는 미세한 손동작과 장력을 읽는 데 초점을 맞춥니다.
ROS 기반의 열린 구조
수집한 손 포즈를 ROS로 바로 내보내, 모투스 학습 파이프라인에 직결하고 부품과 벤더를 바꿀 수 있습니다.
여러 센서로 손의 움직임을 정밀하게 읽습니다
손가락마다 굴곡을 재는 플렉스 센서를 달고, 손등의 IMU로 손 자세와 움직임을 측정합니다. 정밀도를 높이기 위한 EMF(전자기장) 센싱과 장력용 압력 센서는 현재 검토 중입니다.
손가락 굴곡, 손 자세, 장력을 각각 다른 센서가 맡습니다.
플렉스 센서 + IMU
손가락 굴곡과 손 자세를 수집하는 1차 구현을 2026년 10월에 마쳤습니다.
IMU 드리프트 보정 소프트웨어
시간이 지날수록 쌓이는 자세 오차를 소프트웨어로 보정합니다.
EMF(전자기장) 센싱
자기장으로 손의 절대 위치와 자세를 읽어 IMU 오차를 바로잡고 정밀도를 높이는 방안을 검토하고 있습니다. 재봉기 모터와 금속 간섭은 현장에서 검증이 필요합니다.
장력 측정용 압력 센서
원단을 당기는 힘을 읽기 위한 압력 센서를 함께 검토하고 있습니다.
원신호에서 학습 데이터까지
장갑의 신호는 보정을 거쳐 손 포즈 스트림이 되고, 그대로 모투스 RFM의 학습 입력이 됩니다.
시간이 지나도 오차가 쌓이지 않게
IMU는 시간이 지날수록 각도 오차가 누적됩니다. 긴 작업 시간 동안 안정적으로 수집하려면 이 오차를 보정해야 하고, 모투스는 자체 보정 소프트웨어를 개발하고, EMF 센싱을 결합해 기준점을 확보하는 방안을 함께 검토하고 있습니다.
보정 전에는 오차가 쌓이고, 보정 후에는 일정하게 유지되는 것이 목표입니다.
원단을 당기는 힘까지 기록합니다
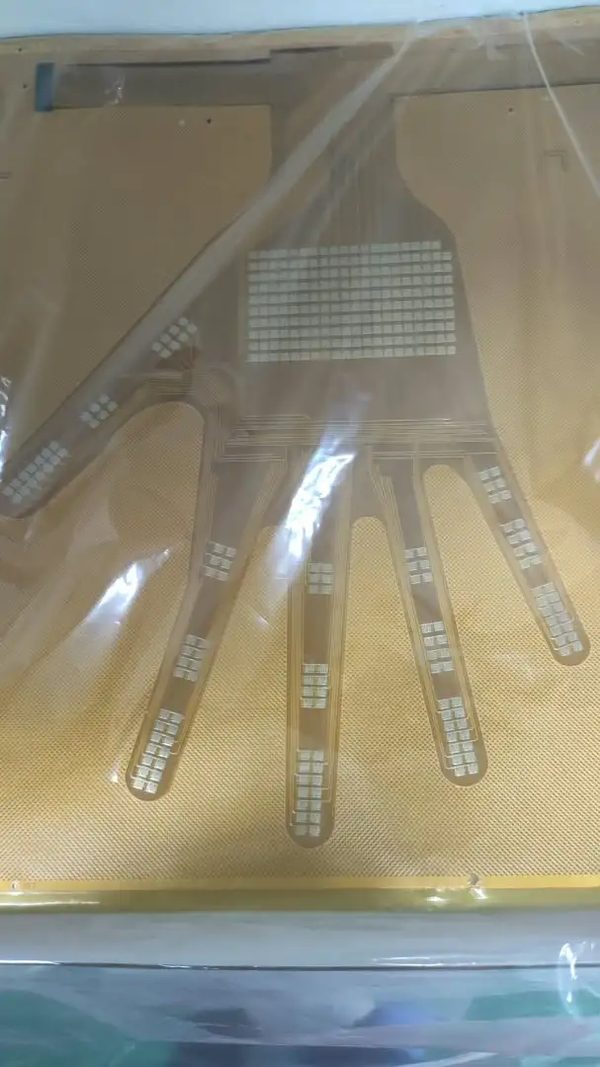
숙련공은 원단의 장력을 손끝으로 느끼며 박습니다. 이 정보를 데이터로 남기기 위해 압력 센서 어레이를 검토하고 있습니다. 장갑에 들어갈 후보 센서의 시료입니다.
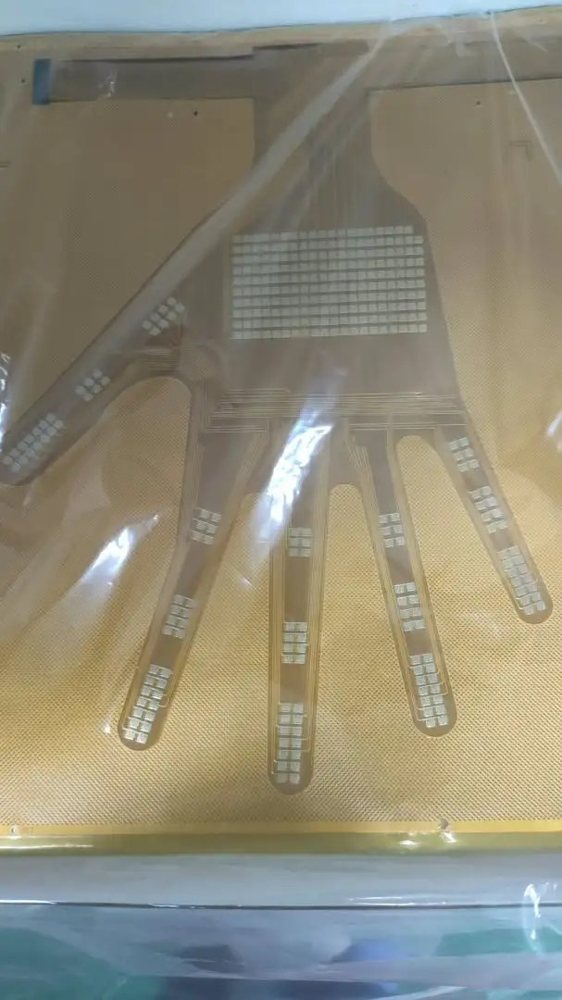 압력 센서 어레이 후보 (검토 중)
범용 장갑과 무엇이 다른가
| 범용 모션캡처 장갑 | 모투스 자체 장갑 | |
|---|---|---|
| 설계 목적 | 범용 손동작 추적 | 봉제 동작과 원단 장력 |
| 장력 센싱 | 해당 없음 | 압력 센서 검토 중 |
| 소프트웨어 | 별도 연동 필요 | ROS 기반, 학습 파이프라인 직결 |
| 현황 | 상용 제품 | 1차 구현 완료 (2026.10) |
현장에서 로봇 데이터로 이어집니다
플렉스 센서와 IMU로 손 포즈 수집을 구현했습니다.
드리프트를 보정해 긴 작업에서도 안정적으로 수집합니다.
EMF와 압력 센서를 검토하고 장갑에 통합합니다.
공장에 투입하고, 로봇이 배치되면 수집 주체를 로봇으로 전환합니다.